Abstracto:El voltaje de circuito abierto de las baterías NiMH es casi plano, la histéresis es pronunciada y la eficiencia coulómbica nunca alcanza el 100%, por lo que los dos pilares del diseño de BMS de litio, la búsqueda de voltaje y el conteo de culombios, se desvinculan. Partiendo de la electroquímica, este artículo construye un modelo de cinco estados (RC de segundo orden + histéresis de un solo estado + polarización de corriente), deriva cada jacobiano del EKF y ejecuta una simulación Python independiente que compara ambos enfoques. Con un desfase del sensor de 20 mA y un error inicial de SoC de 30 puntos, el conteo de culombios sigue desviándose un 5,8% después de seis horas; el EKF se estabiliza cerca del 0,5% de RMSE durante su última hora. El artículo concluye con una arquitectura de referencia para el filtrado de bordes y la identificación de parámetros de nube.
Contenido
- ¿Por qué es tan difícil estimar el estado de carga de las baterías NiMH?
- El modelo: RC de segundo orden + histéresis + polarización de corriente
- Derivación de la EKF: todos los jacobianos, sin omitir nada.
- Código completo y ejecutable
- Resultados de la simulación e interpretación
- Problemas de ingeniería específicos de NiMH
- Arquitectura de referencia en Huawei Cloud IoT
- Resumen y directrices para el trabajo futuro
1. ¿Por qué es tan difícil estimar el estado de carga de las baterías NiMH?
El SOC (estado de carga, capacidad restante expresada como porcentaje) es la variable de estado más importante en un sistema de gestión de baterías. Los métodos utilizados en las celdas de litio están bien establecidos, pero al aplicarlos a las de níquel-metal hidruro, presentan cuatro problemas.
Primer problema: la curva de voltaje en circuito abierto es casi plana.El voltaje de una celda NiMH varía solo unas decenas de milivoltios en el rango de SoC del 20% al 80%. Según el modelo utilizado aquí, la pendiente de rango medio es aproximadamente0,8 mV por cada 1% de SoC, mientras que un ADC ordinario más su etapa de entrada de muestreo aporta de 1 a 2 mV de ruido. En otras palabras,El nivel de ruido por sí solo representa aproximadamente el 2% del SoC.y el voltaje no puede distinguir el 40% del 60%.
Segundo problema: la histéresis de carga/descarga es pronunciada.Con el mismo estado de carga (SoC), la tensión en reposo medida después de la carga y la tensión en reposo medida después de la descarga difieren entre diez y varias decenas de milivoltios. Este artículo asume 15 mV; dividido por 0,8 mV/% es aproximadamente19% de error en el SoCSin un modelo de histéresis, ningún tipo de filtrado elimina el sesgo sistemático.
Problema tres: la eficiencia coulómbica no es del 100%.Cerca de la carga completa, una celda NiMH experimenta reacciones secundarias importantes (desprendimiento de oxígeno), y parte de la corriente de carga se convierte en calor en lugar de almacenarse como carga. El cálculo de Coulomb que asume una eficiencia del 100 % sobreestima el estado de carga (SoC).
Problema cuatro: el sensor actual tiene un desfase y el error se acumula sin límite.Un desplazamiento cero de 20 mA se integra hasta alcanzar 0,12 Ah en seis horas, un error de SoC del 6 % en una celda de 2000 mAh, y sigue aumentando, sin recuperarse nunca por sí solo.
En conclusión: los métodos basados únicamente en voltaje se ven afectados por la histéresis y el ruido; el conteo de culombios se ve afectado por el desfase. Lo que se necesita es un marco que combine ambos y estime el desfase en sí. Ese marco es el filtro de Kalman extendido (EKF).
2. El modelo: RC de segundo orden + histéresis + polarización de corriente
2.1 Circuito equivalente
R0 R1 R2 +---[OCV+M*h]---/\/\/\--+--/\/\/\--+--+--/\/\/\--+---- V(terminal) | | | | +----||---+ +----||---+ C1 C2R0: resistencia óhmica, responsable del salto de voltaje instantáneo cuando cambia la corriente.R1||C1: polarización rápida (proceso de transferencia de carga), constante de tiempo del orden de segundos.R2||C2Polarización lenta (proceso de difusión), constante de tiempo de minutos a horas. La difusión en NiMH es lenta; un circuito RC de primer orden por sí solo provoca un desajuste visible en la recuperación de voltaje tras un largo periodo de reposo.h: estado de histéresis en [-1, 1], escalado por la amplitudMy se sumó a la tensión en circuito abierto.
2.2 Ecuaciones de estado discretas
El vector de estado esx= [SOC,V1, V2, h, b]T, dóndebes el sesgo del sensor de corriente. Convención actual:I> 0 significa descarga, la corriente real esIk = Ikmedidas−bky el período de muestreo es Δt.
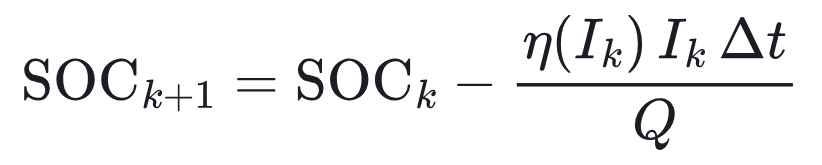
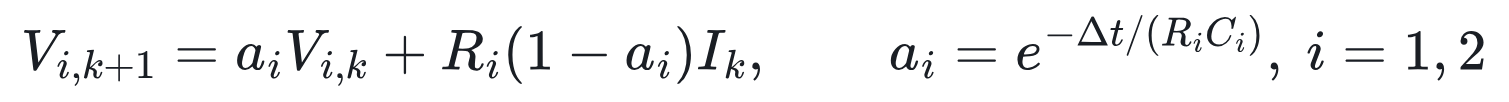
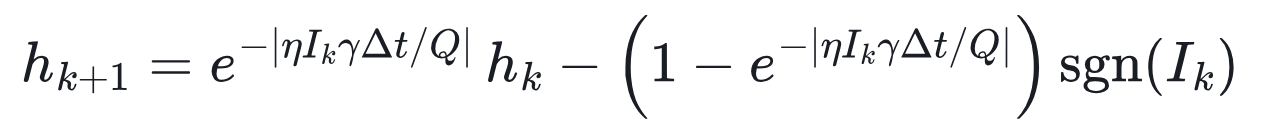
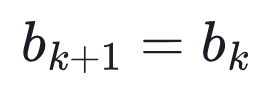
Ecuación de observación:
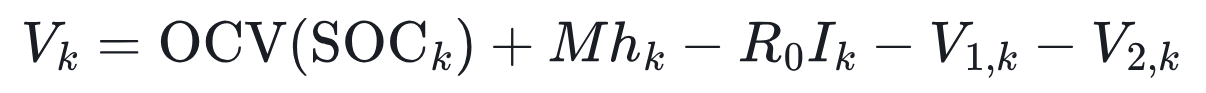
Qué significa físicamente la ecuación de histéresis:El estado de histéresis avanza en función del flujo de carga, no del tiempo. En reposoI= 0 yhestá congelado, que es precisamente el comportamiento medido de las celdas NiMH, cuyo voltaje aún no regresa al punto medio después de un largo reposo. Bajo descargahSe mueve hacia -1; bajo carga se mueve hacia +1.
3. Derivación de la EKF: todos los jacobianos, sin omitir nada.
3.1 Jacobiano de transición de estado A = ∂f/∂x
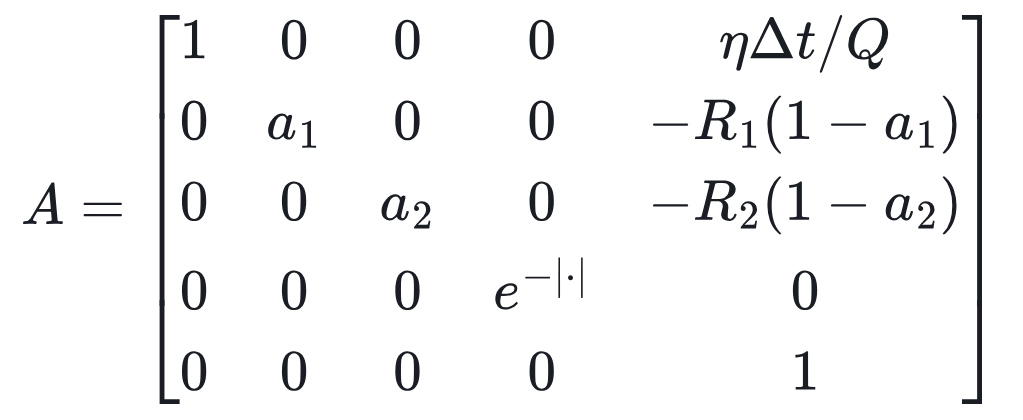
La quinta columna es lo que hace que este método funcione:La polarización alcanza la tensión terminal a través de dos caminos: la corriente que lleva a la carga y luego a la tensión de circuito abierto, y la corriente que lleva a la tensión de polarización.El filtro calcula el tamaño del desplazamiento a partir del residuo a largo plazo acumulado en ambos lados.
3.2 Jacobiano de observación H = ∂g/∂x
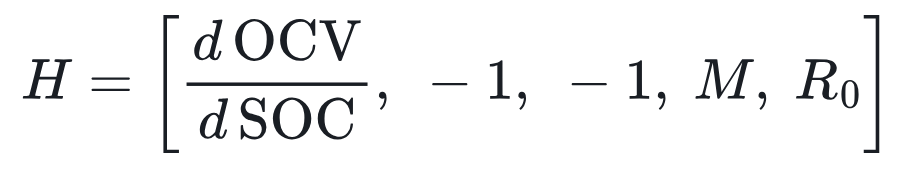
Tenga en cuenta que la última entrada es +R0: porqueI = Imedidas−b, de ello se deduce que ∂(−R0I)/∂b= +R0. Incurrir en un error de signo es el error más común en toda la derivación, y hace que la estimación del sesgo diverja.
3.3 Análisis de observabilidad (la sección más valiosa aquí)
En la región plana de la curva de voltaje en circuito abierto,dOCV/dSOC ≈ 0,08 V por unidad de SoC. Cuanto menor sea este término, menor será la proporción de la ganancia de Kalman asignada a la corrección del SoC. Por lo tanto:
- El estado de carga y la polarización son prácticamente inseparables en la región plana.: Tanto un error de estado de carga (SoC) como un error de polarización se manifiestan como una "deriva lenta del voltaje".
- El filtro solo puede distinguirlos una vez que el perfil de funcionamiento pasa por una parte pronunciada de la curva OCV (estado de carga muy bajo o muy alto), o contiene suficientes inversiones de carga/descarga.
Por eso se necesita un EKF de NiMHsiempre converge más lentamente que uno de litioAl realizar el ajuste, no espere la convergencia en cuestión de minutos, y esta es también la clave para interpretar los resultados de la simulación más adelante.
3.4 La recursión estándar del filtro de Kalman extendido (EKF)


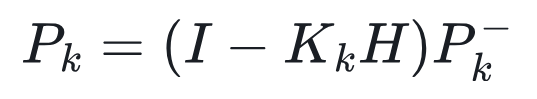
Se necesitan dos pasos más en el código de producción: limitar SoC a [0, 1] yha [-1, 1] después de cada actualización y simetrizarPde modo que no varíe numéricamente a lo largo de periodos prolongados.
4. Código completo y ejecutable.
NumPy es la única dependencia. Los parámetros sonvalores ilustrativospara una pila AA de 2000 mAh NiMH; un producto real debe identificarlas con HPPC (caracterización de potencia de pulso híbrido), consulte la Sección 6.
import numpy as np np.random.seed(42) # ---------- Parámetros de la celda (AA 2000 mAh, ilustrativo) ---------- Q = 2.0*3600 # capacidad [As] R0 = 0.030 # resistencia óhmica [Ohm] R1, C1 = 0.015, 2000.0 # polarización rápida (transferencia de carga) R2, C2 = 0.020, 60000.0 # polarización lenta (difusión) M, GAMMA = 0.015, 30.0 # amplitud de histéresis [V], tasa de histéresis ETA_CHG = 0.90 # eficiencia coulómbica de carga dt = 1.0 def ocv(s): s = np.clip(s, 0.0, 1.0) return 1.22 + 0.08*s - 0.06*np.exp(-s/0.06) + 0.05*np.exp((s-1)/0.04) def docv(s): s = np.clip(s, 1e-4, 1.0) return 0.08 + 0.06/0.06*np.exp(-s/0.06) + 0.05/0.04*np.exp((s-1)/0.04) a1, a2 = np.exp(-dt/(R1*C1)), np.exp(-dt/(R2*C2)) def eta(i): return 1.0 if i >= 0 else ETA_CHG # descarga i>0 def step(x, i): s, v1, v2, h = xe = eta(i) ah = np.exp(-abs(e*i*GAMMA*dt/Q)) return np.array([s - e*i*dt/Q, a1*v1 + R1*(1-a1)*i, a2*v2 + R2*(1-a2)*i, ah*h - (1-ah)*np.sign(i)]) def meas(x, i): s, v1, v2, h = x return ocv(s) + M*h - R0*i - v1 - v2 # ---------- Perfil: pulsos de descarga + reposo + carga, aproximadamente 6 horas ---------- N = 6*3600 I = np.zeros(N) k = 0 while k < N: mode = np.random.choice(['dis', 'rest', 'chg'], p=[0.40, 0.25, 0.35]) L = np.random.randint(60, 900) amp = {'dis': np.random.uniform(0.2, 1.5), 'rest': 0.0, 'chg': -np.random.uniform(0.2, 1.0)}[mode] I[k:k+L] = amp; k += LI = I[:N] # Verdad fundamental x = np.array([0.80, 0, 0, 0]); X = []; V = [] for i in I: x = step(x, i); x[0] = np.clip(x[0], 0, 1) X.append(x.copy()); V.append(meas(x, i)) X = np.array(X); V = np.array(V) # Sensores: desplazamiento de corriente +20 mA, ruido de 10 mA; ruido de voltaje 2 mV I_m = I + 0.020 + np.random.normal(0, 0.010, N) V_m = V + np.random.normal(0, 0.002, N) # ---------- Conteo de Coulomb ---------- def coulomb(s0): s = s0; out = [] for i in I_m: s -= eta(i)*i*dt/Q; out.append(s) return np.array(out) # ---------- EKF (5 estados: SOC, V1, V2, h, polarización de corriente b) ---------- def ekf(s0): x = np.array([s0, 0, 0, 0, 0.0]) P = np.diag([0.1**2, 1e-4, 1e-4, 0.5**2, 0.05**2]) Qn = np.diag([1e-10, 1e-8, 1e-8, 1e-6, 1e-11]) Rn = 0.002**2 * 4 out = [] for im, vm in zip(I_m, V_m): i = im - x[4] # corriente corregida por polarización e = eta(i); ah = np.exp(-abs(e*i*GAMMA*dt/Q)) # predecir xp = np.empty(5) xp[:4] = step(x[:4], i); xp[4] = x[4] A = np.diag([1, a1, a2, ah, 1.0]) A[0, 4] = e*dt/Q # dSOC/db A[1, 4] = -R1*(1-a1) A[2, 4] = -R2*(1-a2) P = A @ P @ AT + Qn # actualización H = np.array([docv(xp[0]), -1, -1, M, R0]) # dV/db = +R0 y = vm - meas(xp[:4], i) S = H @ P @ H + Rn K = P @ H / S x = xp + K*yx[0] = np.clip(x[0], 0, 1); x[3] = np.clip(x[3], -1, 1) P = (np.eye(5) - np.outer(K, H)) @ PP = 0.5*(P + PT) out.append(x.copy()) return np.array(out) true = X[:, 0] cc_ok = coulomb(0.80) cc_bad = coulomb(0.50) E = ekf(0.50) def rmse(a): return np.sqrt(np.mean((a-true)**2))*100 def final(a): return abs(a[-1]-true[-1])*100 def conv(a, tol=0.03): err = np.abs(a-true) bad = np.where(err > tol)[0] return 0 if len(bad)==0 else (bad[-1]+1)/60 print(f"Rango de verdad SOC {true.min():.2f}~{true.max():.2f}") for name, a in [('CC (correct init)', cc_ok), ('CC (init 0.5)', cc_bad), ('EKF (init 0.5)', E[:,0])]: print(f"{name}: RMSE={rmse(a):.2f}% error final={final(a):.2f}% última vez fuera +/-3%={conv(a):.1f}min") print(f"RMSE de la última hora de EKF={np.sqrt(np.mean((E[-3600:,0]-true[-3600:])**2))*100:.2f}%") print(f"sesgo final estimación={E[-1,4]*1000:.1f} mA (verdadero 20 mA)")Notas de afinación:
- El
1e-10en la diagonal SOC deQnEs deliberadamente pequeño: el cambio de carga ya está completamente descrito por la corriente y el modelo, por lo que el ruido del proceso existe solo para absorber el error de capacidad. Si se establece demasiado grande, la estimación del estado de carga (SoC) comienza a fluctuar junto con el ruido de voltaje. RnSe ajusta a cuatro veces la varianza del ruido de voltaje para absorber el error del modelo (error de la tabla OCV, deriva de temperatura, etc.). Esta es la opción más robusta.- El
1e-11En la diagonal de sesgo se determina la velocidad con la que la estimación del sesgo puede seguir el cambio. La deriva del punto cero del sensor suele ser una variación lenta, impulsada por la temperatura, por lo que debe ser muy pequeña.
5. Resultados de la simulación e interpretación
El SoC inicial real es del 80%, y el filtro se inicia deliberadamente en el 50% (un error de 30 puntos) para simular un dispositivo que acaba de reiniciarse con un SoC desconocido:
| Método | RMSE, ejecución completa | Error a las 6 h | Última vez al aire libre ±3% |
|---|---|---|---|
| Conteo de Coulomb (SoC inicial correcto) | 3,36% | 5,82%, sigue creciendo | nunca regresó dentro ±3% |
| Conteo de Coulomb (SoC inicial 50%) | 32,96% | 35,82% | nunca regresó dentro ±3% |
| EKF de 5 estados (estado de carga inicial del 50%) | 4,01% (incluida la convergencia) | 0,35% | aproximadamente 116 minutos |
Durante su última hora, el error cuadrático medio del EKF es0,53%Al repetir el proceso con otras dos semillas aleatorias (7 y 2026) se obtiene la misma conclusión: un RMSE de la última hora de 0,58 % / 0,63 %, con convergencia a los 140 / 130 minutos.

Tres observaciones que merecen ser analizadas con detenimiento:
- Incluso con un valor inicial correcto, el conteo de culombios sigue desviándose.La diferencia entre la línea azul discontinua y el valor real aumenta con el tiempo, alcanzando el 5,8 % a las seis horas, casi exactamente 20 mA × 6 h ÷ 2 Ah. El conteo de Coulomb no tiene ningún mecanismo de corrección de errores.
- El filtro de Kalman extendido (EKF) converge en dos etapas.En los primeros minutos, el valor aumenta del 50 % al 60 %, debido a que la tensión inicial se sitúa en un tramo relativamente pronunciado de la curva de OCV. Posteriormente, entra en la región plana y la corrección se ralentiza notablemente, tardando aproximadamente dos horas en alcanzar un valor dentro de ±3 %. Esto coincide exactamente con el análisis de observabilidad de la Sección 3.3 que se refleja en los datos.
- La estimación del sesgo converge lentamente, y esa es la conclusión más honesta de este artículo.A las seis horas, la estimación del sesgo es de 30,8 mA frente a un valor real de 20 mA. Extendida a doce horas, la estimación va de 64 → 47 → 37 → 31 → 28 → 25,4 → 24,5 mA, acercándose realmente a la verdad, pero lentamente.La estimación de SoC ya es precisa antes de que se realice la estimación del sesgo.Porque el filtro asigna conjuntamente el error de estado de carga (SoC) y el error de polarización. En producción, si la precisión de la polarización es realmente importante, calibre el punto cero directamente mientras el paquete está en reposo (corriente cero) e introdúzcalo como una observación adicional.
6. Problemas de ingeniería específicos de las baterías de níquel-metal hidruro (NiMH)
6.1 La tabla OCV necesita curvas de carga y descarga separadas, estratificadas por temperatura.Método: tomar muestras cada 5% de SoC, midiendo el OCV respectivamente después de un reposo posterior a la carga y después de un reposo posterior a la descarga; usar la media de las dos curvas comoOCV(SOC)y la mitad de su diferencia como amplitud de histéresisMEl OCV de NiMH es sensible a la temperatura, por lo que se recomienda caracterizarlo al menos a 0 / 25 / 45 °C e interpolar durante la ejecución.
6.2 Identifique R0, R1, C1, R2, C2 con HPPC.Aplique un pulso de descarga de 10 segundos seguido de un período de reposo en varios puntos del estado de carga (SoC):
- El escalón de voltaje instantáneo al inicio del pulso, dividido por la corriente, da como resultado:
R0; - Ajustar la recuperación de voltaje durante el reposo con una doble exponencial para obtener las dos constantes de tiempo τ1 y τ2 junto con sus R y C:
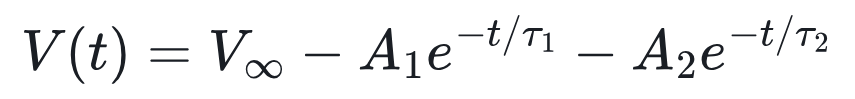
- El tiempo de vida útil (τ2) de una celda NiMH puede alcanzar decenas de minutos, por lo que conviene dejarla reposar durante al menos una hora; de lo contrario, los parámetros de polarización lenta se verán afectados.
6.3 El final de la carga es un punto de calibración natural.Una celda NiMH completa da dos señales características: unadelta de voltaje negativo (-ΔV, típicamente de 5 a 10 mV por celda)y un rápido aumento de la temperatura (dT/dt de aproximadamente 1 °C/min). Al detectar ambos, restablezca SoC al 100% directamente y ajuste el término SoC dePEso es más fiable que cualquier algoritmo de filtrado.
6.4 La eficiencia de carga debería variar con el estado de carga (SoC).Para simplificar, este artículo lo mantiene fijo en 0,9. En realidad, la eficiencia es cercana a 1 por debajo de aproximadamente el 70 % de SoC y disminuye notablemente a medida que la celda se acerca a la carga completa. Utilice un método por partes.η(SOC, T); de lo contrario, la estimación del estado de carga durante la carga será sistemáticamente alta.
6.5 La autodescarga no puede ignorarse.Una celda NiMH convencional puede autodescargarse entre un 15 % y un 30 % al mes a temperatura ambiente; los tipos de baja autodescarga (LSD) son considerablemente mejores, pero aún necesitan compensación después de un almacenamiento prolongado. Cuando un dispositivo se despierta del modo de suspensión, reste la autodescarga según la duración del modo de suspensión y la temperatura, e infle el término SoC dePAsí que el filtro sabe que ya no tiene tanta confianza.
7. Arquitectura de referencia en Huawei Cloud IoT
El principio rector:Coloca las operaciones matemáticas rápidas en el dispositivo y las operaciones matemáticas lentas que requieren muchos datos en la nube.
[MCU del paquete de baterías] muestra V/I/T a 1 Hz → EKF de 5 estados (borde) → informe SOC/P/resumen sin procesar cada 60 s │ MQTT ▼ [Huawei Cloud IoTDA, acceso al dispositivo] modelo de cosa: voltaje/corriente/temperatura/soc/soc_var/sesgo │ motor de reglas, reenvío de datos ▼ [Cola de mensajes (por ejemplo, DMS para Kafka)] │ ├─► [Servicio en la nube (implementado en CCE/ECS)] │ ├─ estimación de capacidad/SOH (mínimos cuadrados de ventana larga, se ejecuta diariamente) │ ├─ identificación de resistencia interna en línea → tendencia de envejecimiento │ └─ escritura de parámetros: enviar tabla Q/R0/OCV de borde actualizada a través del enlace descendente de propiedad IoTDA │ └─► [Base de datos de series temporales] → paneles de control / alertas de anomalías (dT/dt anormal, saltos de sesgo)Los destinos de reenvío que admite el motor de reglas dependen de las opciones que se ofrecen actualmente en la consola de IoTDA.
¿Por qué dividirlo de esta manera?
- EKF en el borde: un paso de matriz de 5×5 son solo unos pocos cientos de operaciones de punto flotante, por lo que un MCU de la clase Cortex-M4F lo ejecuta a 1 Hz sin ningún problema, y sigue funcionando cuando se cae el enlace.
- Nube para la estimación de capacidad y estado de salud (SOH): la capacidad disminuye lentamente con el envejecimiento y necesita datos que abarquen muchos ciclos de carga/descarga para estimarla con precisión, lo que la convierte en una opción natural para el procesamiento por lotes en la nube. Una vez que se inicia un nuevo ciclo de carga/descarga, se necesita información que abarque muchos ciclos de carga/descarga para estimarla con precisión, lo que la hace ideal para el procesamiento por lotes en la nube.
QyR0Se han estimado y se escriben de vuelta al dispositivo a través de la función de enlace descendente de propiedades de IoTDA, cerrando un bucle de dos escalas de tiempo: filtrado en tiempo real en el borde, corrección lenta en la nube. - Informe la diagonal de
P, no solo el valor del SoCLa nube puede entonces determinar qué dispositivos tienen estimaciones poco fiables (por ejemplo, aquellos que permanecen estables durante horas con una varianza persistentemente alta) y programar los cargos de calibración en consecuencia. A nivel de flota, esto resulta realmente útil.
8. Resumen y directrices para el trabajo futuro
- La estimación del estado de carga de NiMH es difícil porqueLa tensión en circuito abierto es plana, la histéresis es pronunciada, la eficiencia coulómbica es inferior al 100% y el desplazamiento del sensor se acumula sin límite.; la información de voltaje y corriente debe estar fusionada.
- Un filtro EKF de cinco estados, basado en RC de segundo orden + histéresis + polarización, converge desde un error inicial de 30 puntos a aproximadamente un 0,5 % en la simulación.
- La observabilidad en la región plana es débil.y eso es una cuestión de física más que de ajuste. La práctica de la ingeniería tiene que compensarlo con observaciones externas: calibración de carga completa -ΔV, calibración del punto cero en estado de reposo, etc.
- El despliegue es colaborativo entre el borde y la nube: el borde realiza el filtrado en tiempo real, mientras que la nube se encarga de la identificación de parámetros y la estimación del envejecimiento.
Instrucciones para trabajos posteriores:
- Reemplace el EKF con unUKF / CKF(filtro de Kalman sin aroma o de cubatura) para evitar un error de linealización excesivo en las partes empinadas de la curva OCV;
- Utilice unAlgoritmo adaptativo Sage-Husaestimar
Ren línea y absorber las diferencias de ruido entre lotes de sensores; - Utilice unEKF dualpara estimar estados y parámetros (
R0,Q) juntos, llevando también la estimación del envejecimiento al límite; - Entrenar una pequeña red neuronal con datos medidos para corregir el residuo de la tabla OCV, formando un enfoque híbrido de "modelo físico + basado en datos".
Nota: Todos los datos de este artículo provienen de una simulación con un modelo parametrizado, y los parámetros de la celda son meramente ilustrativos. Para un producto real, identifique los parámetros de su propia celda mediante HPPC y pruebas de voltaje en circuito abierto antes de usarla.
Fecha de publicación: 28 de octubre de 2026

